穿上外骨骼让瘫痪者重走行走:具身智能如何征服物理人体?
当一位因中风偏瘫数年的患者穿上由碳纤维与谐波减速机构筑的动力下肢外骨骼,在神经电信号解码与具身智能闭环控制下迈出第一步时,人类科技跨越了纯虚拟算法的象牙塔,正式在真实物理世界攻下了最艰难的人机共生堡垒。
一、仿生外骨骼力学与动力学底层方程:突破人体推重比极限
人体行走是一个极度精密的倒单摆动态自平衡系统。要让外骨骼安全接管失能患者的肢体,机械工程必须在结构重量与爆发力矩之间达成极限平衡:
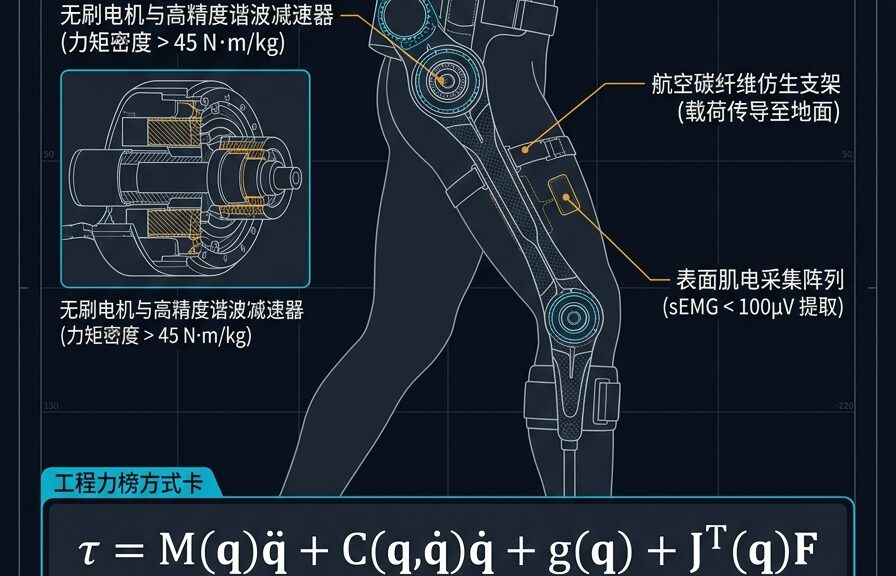
- 力矩密度突破:传统工业电机笨重缓慢,下肢外骨骼普遍采用定制级高速永磁无刷直流电机(BLDC)配合高传动比谐波减速器,将关节输出力矩密度推向 45 N·m/kg 以上,单关节峰值爆发力矩突破 120 N·m。
- 航空级碳纤维拓扑优化:整机支架采用高模量航空碳纤维预浸料整体热压成型,在保证承受数倍人体体重冲击(GRF,地面反作用力)的前提下,将穿戴干重严格压制在 15kg 以内。
- 毫秒级动态拉格朗日建模:基于刚体动力学方程,系统必须在毫秒级内解算惯性矩阵、科氏力与离心力项以及重力矢量,确保外骨骼与患者肉身零剪切力干涉。
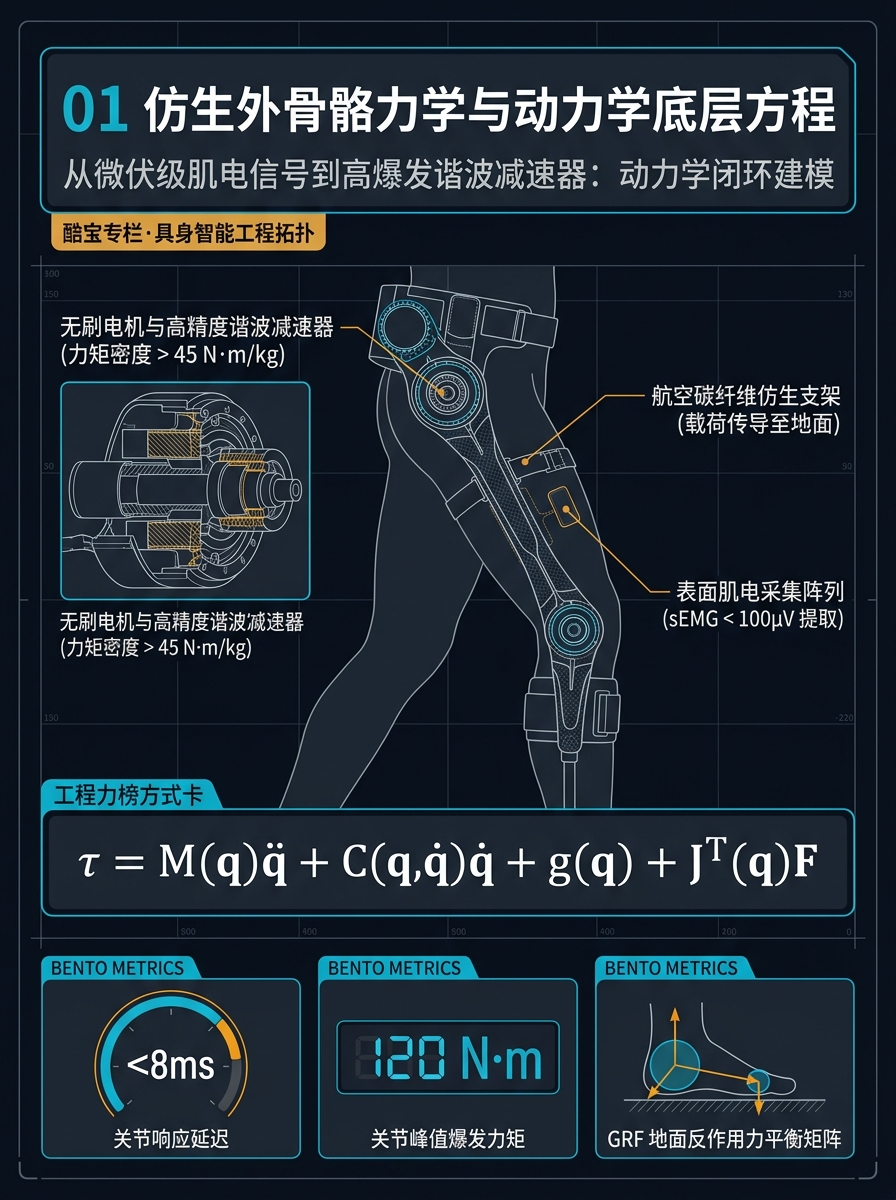
图1:仿生动力外骨骼关节谐波减速机构、动力学底层方程与力学载荷拓扑蓝图
二、具身智能闭环步态控制架构:意图解码与逆运动学解算
如果说电机与减速器是外骨骼的“肌肉与骨骼”,那么具身智能神经网络就是它的“小脑与神经反射弧”。一个高鲁棒性的自适应步态控制系统由三层严密管线驱动:
- 第一层:多模态意图解码(Intent Decoding):通过患者腰部及大腿的高灵敏度表面肌电传感器(sEMG,微伏级电位变化)与 9 轴高频惯导单元(IMU)融合滤波,在患者意图发力前 50ms 预测迈步朝向与幅值。
- 第二层:端到端逆运动学步态规划(Inverse Kinematics):具身大模型根据地面凹凸坡度与步频要求,实时生成髋-膝-踝三轴协同轨迹曲线,保证步态曲线自然流畅。
- 第三层:毫秒级抗扰阻抗控制(Impedance Control Loop):脚底六维力传感器以 1000Hz 频率实时感知重心漂移,当患者遭遇踉跄或地面滑擦时,在 5ms 极速窗口内自适应调节关节虚拟阻尼与刚度,彻底杜绝跌倒风险。
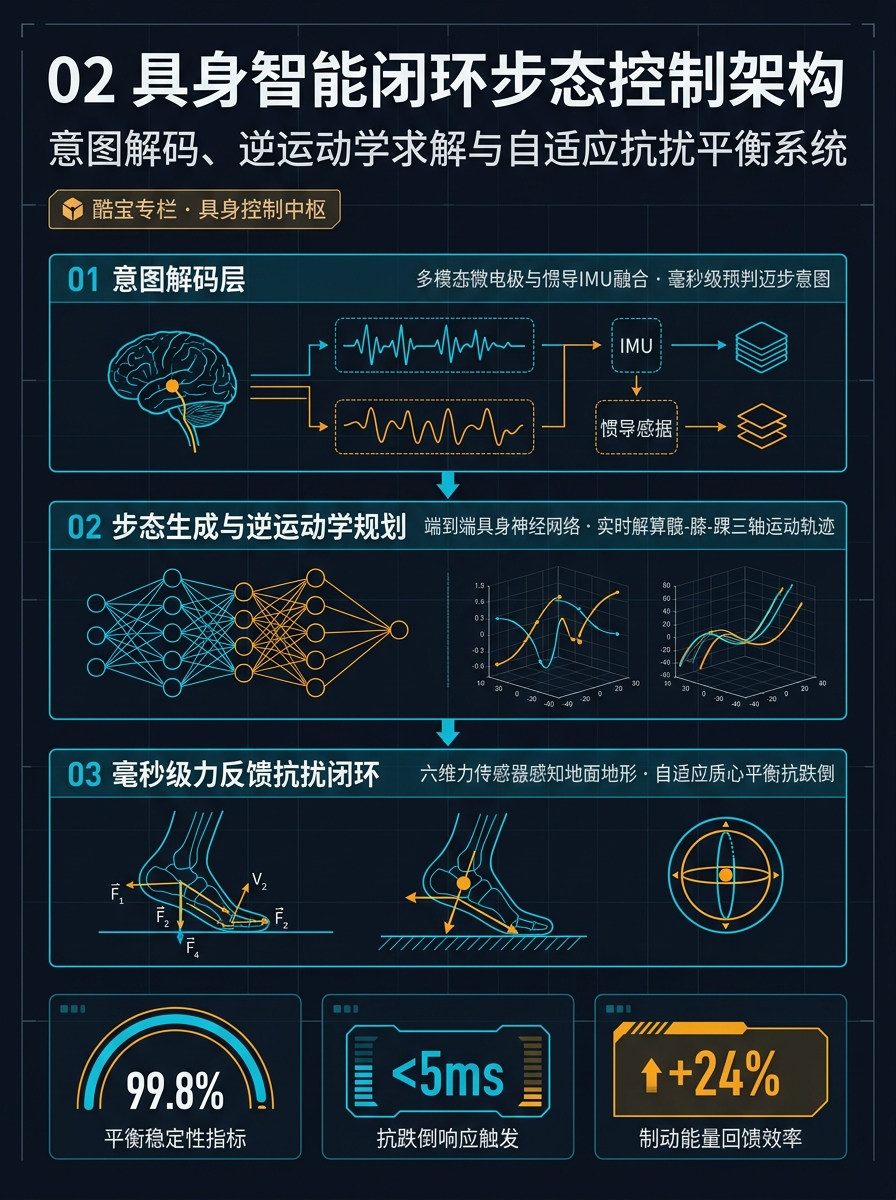
图2:具身智能闭环步态控制系统管道、逆运动学解算与毫秒级抗扰力反馈架构
三、碳基神经与硅基骨骼协同新范式:具身智能穿透物理世界
在过去的二十年里,AI 的绝大多数突破都停留在数字比特的世界——文本生成、图像渲染、棋盘对抗。但外骨骼与具身智能的结合,证明了人工智能最大的价值是作为“人类肉身的超级杠杆”:
- 重塑中枢神经可塑性:医学康复实测显示,在外骨骼精准强制步态引导下,患者大脑皮层的神经元轴突再生速度较传统被动理疗提升 340%,真正实现了“机械驱动肉身,肉身唤醒大脑”的正向神经回路。
- 从医疗康复迈向超能劳动:当低成本工业外骨骼成熟后,重工业制造、高空应急救援、重物搬运等领域的普通工人,将以极低的体力消耗实现单人搬运百斤负重的“超人体”作业。
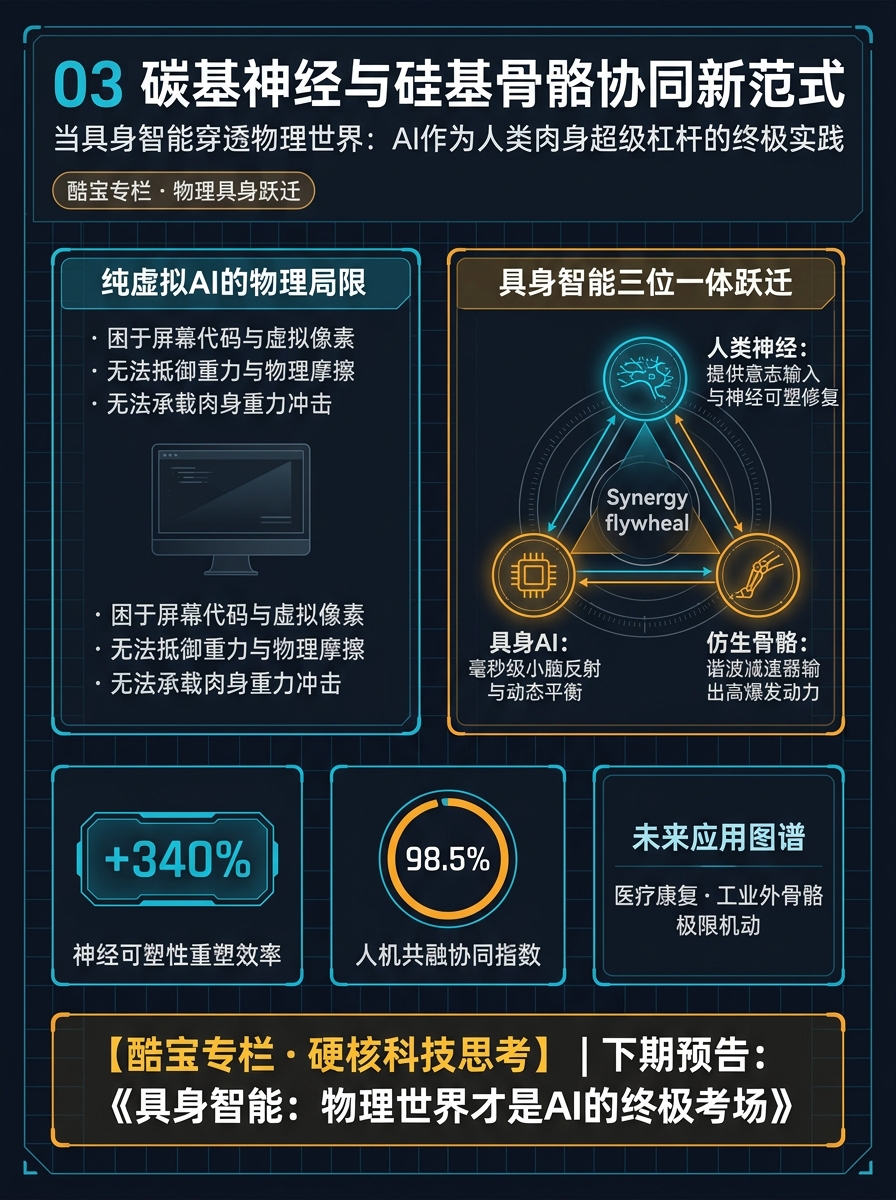
图3:碳基神经意图与硅基机械骨骼的人机共生跃迁与未来应用版图
写在最后:物理世界是检验一切技术的终极试金石。当智能不仅能回答问题,更能搀扶起失去行走能力的人重新丈量大地时,科技才真正展现出最深沉的温度与力量。