穿上外骨骼让瘫痪者重走行走:具身智能如何征服物理人体?
引言:当科技不再只是冷酷的算法炫技,而是让残缺的生命重新站立。
近日,一段英国中风偏瘫数年的患者在穿上动力外骨骼机器人后,颤抖着迈出自主第一步、当场掩面痛哭的视频引爆全球网络。无数人在屏幕前潸然泪下——这是近年来人们第一次如此直观、震撼地感受到:当冷酷的前沿科技撕开商业营销的外衣,它带给人类肉身的是怎样神圣的尊严与自由。
但在热泪背后,站在纯粹的机械动力学与具身智能(Embodied AI)工程学视角审视:要让一台由电机、减速器与算法构成的冷血机器,天衣无缝地接管人类受损的神经与重力平衡,中间到底横亘着怎样令人绝望的物理鸿沟?
01 仿生动力学底层:人体行走的物理方程与力矩博弈
健康人迈出一步,感觉就像呼吸一样自然。但在经典力学模型中,人类的双足行走本质上是一场“受控的持续向前倒地过程(Controlled Falling)”。每一次脚掌离地与着地,下肢骨骼和关节都要承受高达体重 2.5 ~ 3.5 倍的瞬态地表反作用力(Ground Reaction Force, GRF)。
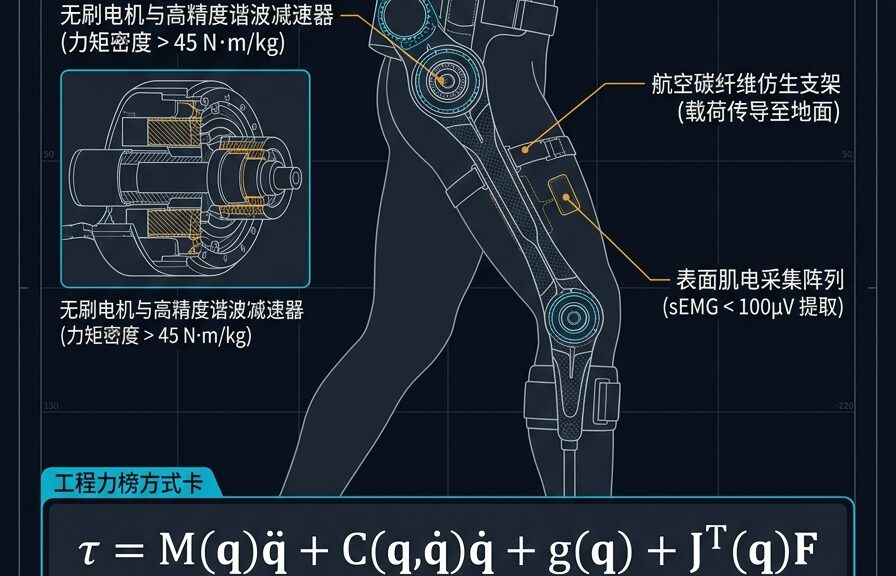
在外骨骼机械系统的关节建模中,单侧下肢动力学必须严格服从拉格朗日刚体动力学方程:
T = M(q) · q'' + C(q, q') · q' + G(q) + T_ext(关节主动力矩 = 惯性矩阵项 + 科氏力与离心力项 + 重力势能补偿项 + 人机交互外力偶)
对于偏瘫患者而言,大脑向肢体发出的神经信号被病灶阻断或削弱。表面肌电传感器(sEMG)采集到的电信号往往微弱到仅有 10 ~ 50 微伏(μV),而且夹杂着严重的肌肉不自主痉挛和环境电磁噪声。外骨骼系统的首要物理使命,就是在 8 毫秒 的黄金时间窗内,从这片信噪比极低的电位杂波中精准过滤出患者“想抬腿”的意图,并驱动高扭矩无刷电机与高精度谐波减速器,瞬间释放出高达 120 N·m 的关节峰值扭矩,强行代偿瘫痪肌肉的生理缺失!
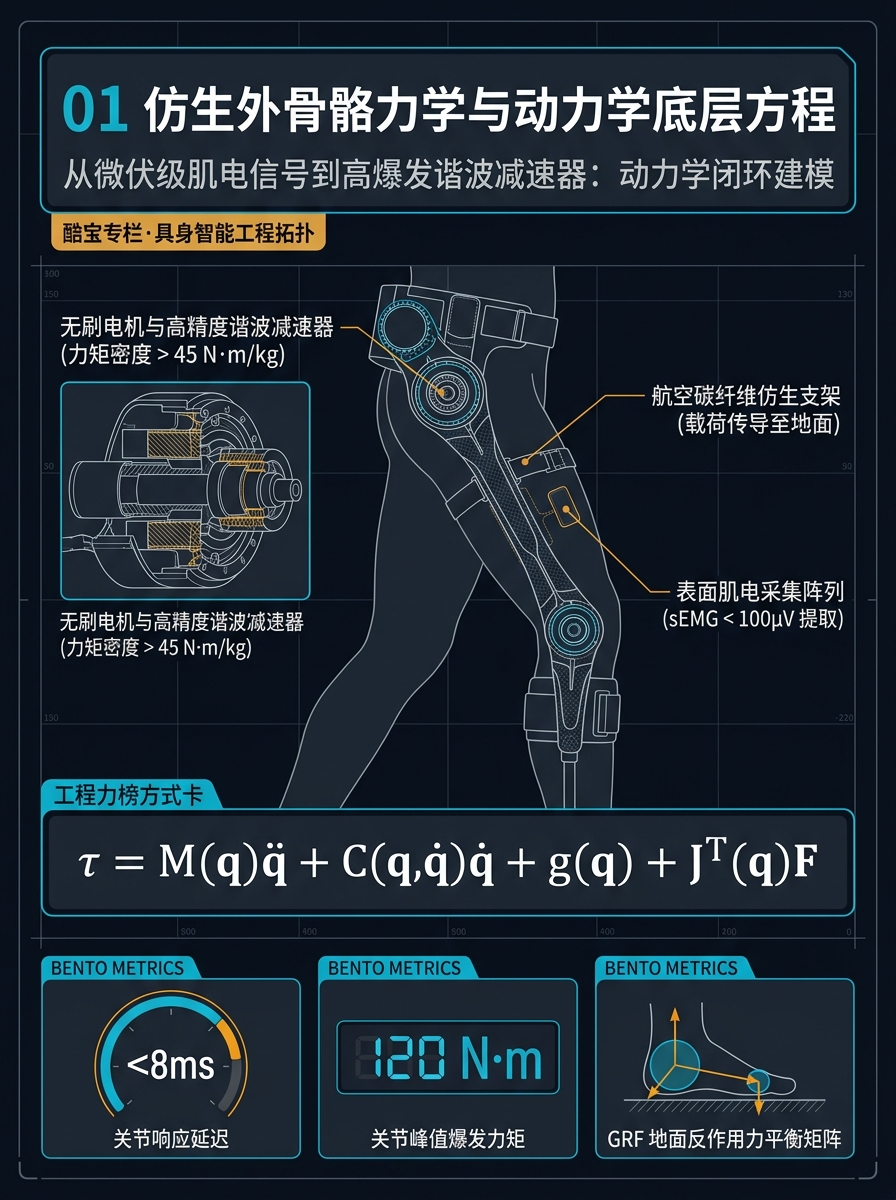
▲ 图 1:仿生外骨骼力学拓扑与下肢动力学底层方程蓝图
02 具身智能闭环:从“屏幕文字”跃迁到“物理自适应平衡”
很多人误以为外骨骼只是一副“带电机的机械铁架”,但实际上,如果没有具身智能(Embodied AI)的灵魂注入,外骨骼只会是一套僵硬的“骨折制造机”——一旦地面出现哪怕 1 厘米的凹凸,或者患者身体重心稍有偏移,缺乏柔顺性的死板伺服就会瞬间将人掀翻在地。
- 1. 实时逆运动学轨迹重构(Inverse Kinematics):具身智能神经网络将机载六轴 IMU(惯导单元)与关节编码器数据进行千赫兹级融合解算,根据前脚着地点自适应预测并生成下一阶段髋-膝-踝三轴协同的最优空间曲线。
- 2. 零迟滞力位混合控制(Impedance Control):外骨骼绝不能“硬邦邦地拖着人走”,而是必须具备生物级的柔顺阻抗特性。当脚底的六维力传感器感知到外力干扰时,系统必须在 5 毫秒内动态调整虚构弹簧-阻尼系数,主动吸收地表冲击能量。
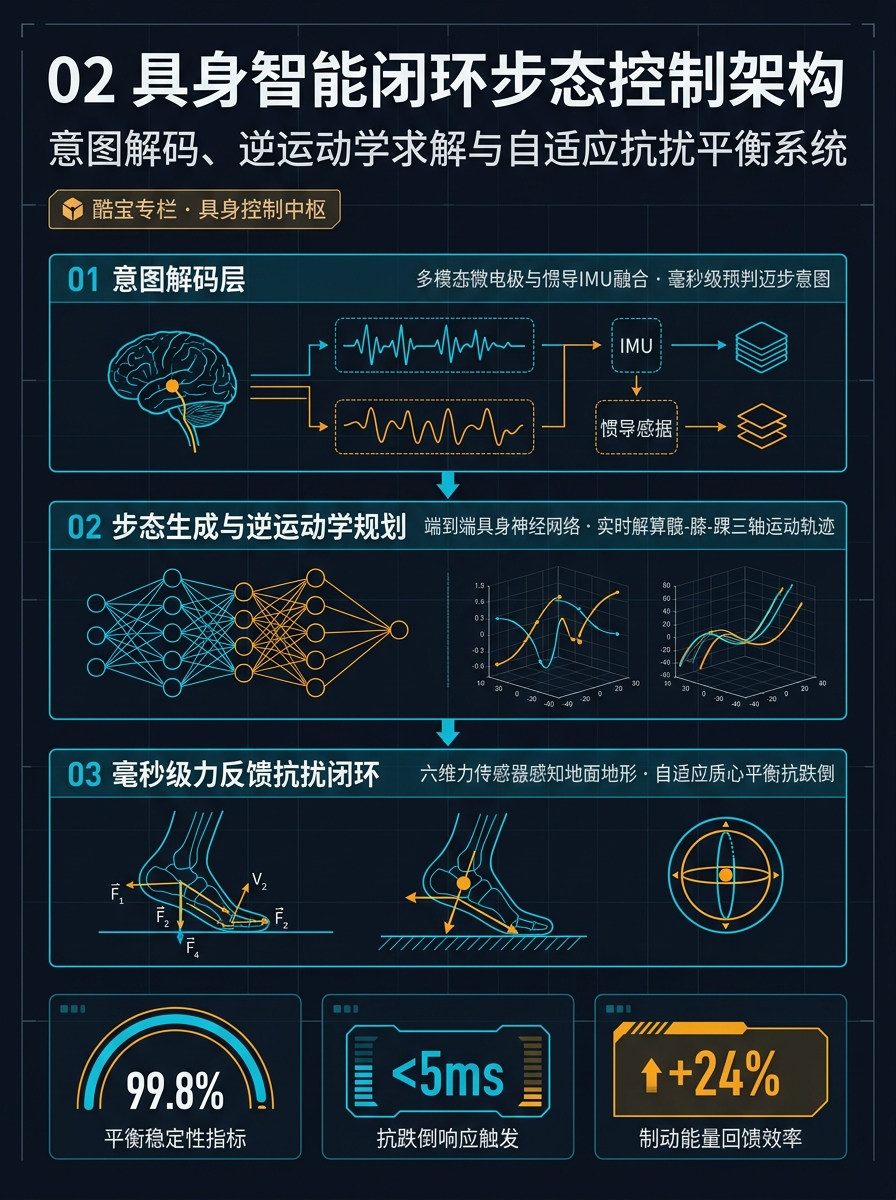
▲ 图 2:具身智能闭环控制架构与自适应步态抗扰蓝图
03 原子与比特的终极协同:AI 作为人类物理躯体的超级杠杆
这场技术奇迹最发人深省的地方,再次无情击碎了“纯虚拟 AI 将淘汰人类一切”的狂妄偏见:在服务器机房里跑的大语言模型,无论参数量达到多少千亿,在没有机电执行机构介入之前,它只是屏幕上的一串发光像素。比特(Bits)无法直接承受重力,文字无法替受损的神经传递冲量。真正治愈那位英国中风患者的,是人类顶尖机械工程师用航空铝材切削出的关节、用物理导线焊接出的传感器,以及具身智能在真实物理世界中的毫秒级力矩控制。
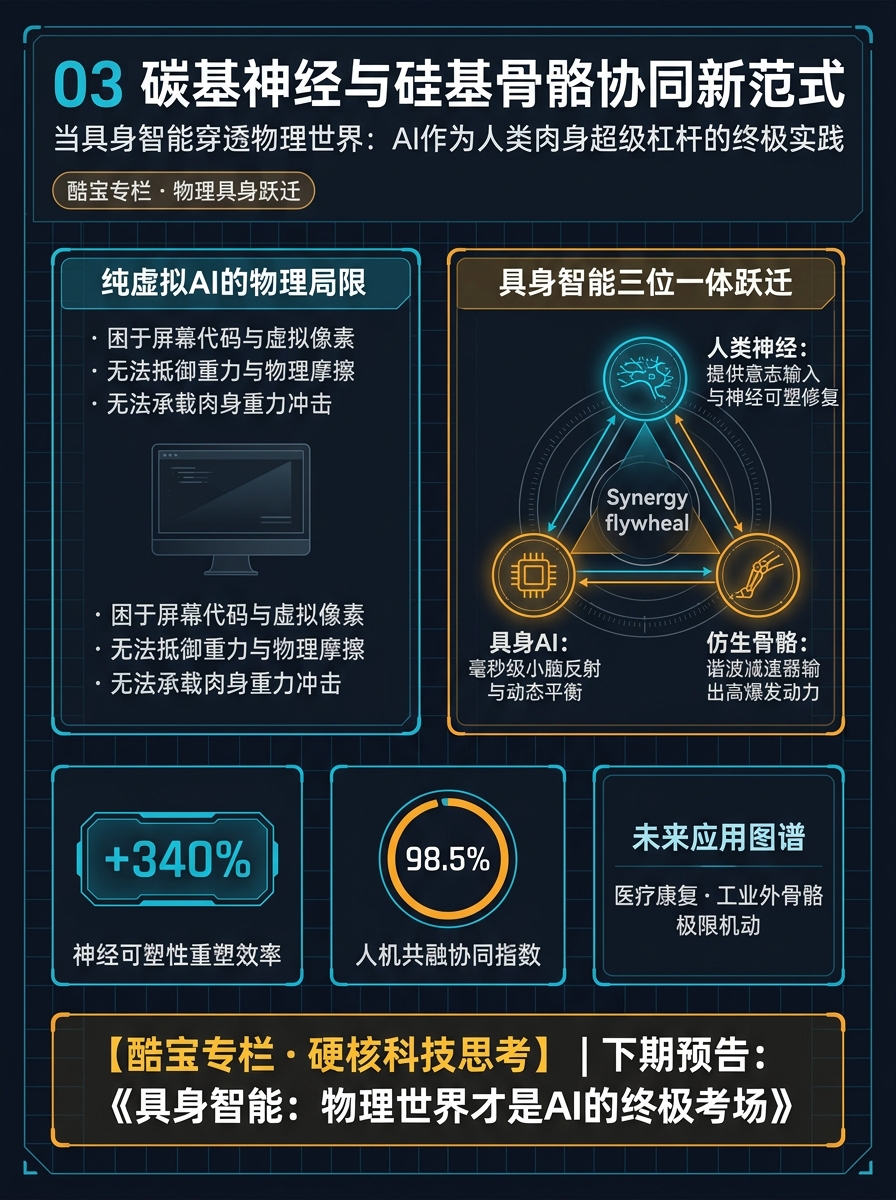
▲ 图 3:碳基神经与硅基骨骼协同新范式:具身智能的人文落地图谱
写在最后:科技的终极浪漫是给生命以自由
从能够离地起飞的跑车,到能让瘫痪者迈开步履的外骨骼,2026 年的科技史正在向我们昭示同一个真理:真正的革命不在虚幻的元宇宙里,而在每一次算法撞向物理现实的火花中。AI 从来不是人类的掘墓人,而是人类拓宽生命边界、对抗衰老与残缺的终极机械铠甲。